


Produktionsprozess von Guss- und Schmiedeteilen
Im Rahmen der Prozesskette zur Herstellung von Guss- und Schmiedeteilen bietet die Berger Gruppe Lösungen für Automation sowie Schleif- und Entgratprozesse an.
Zuführung und Abtransport der Werkstücke
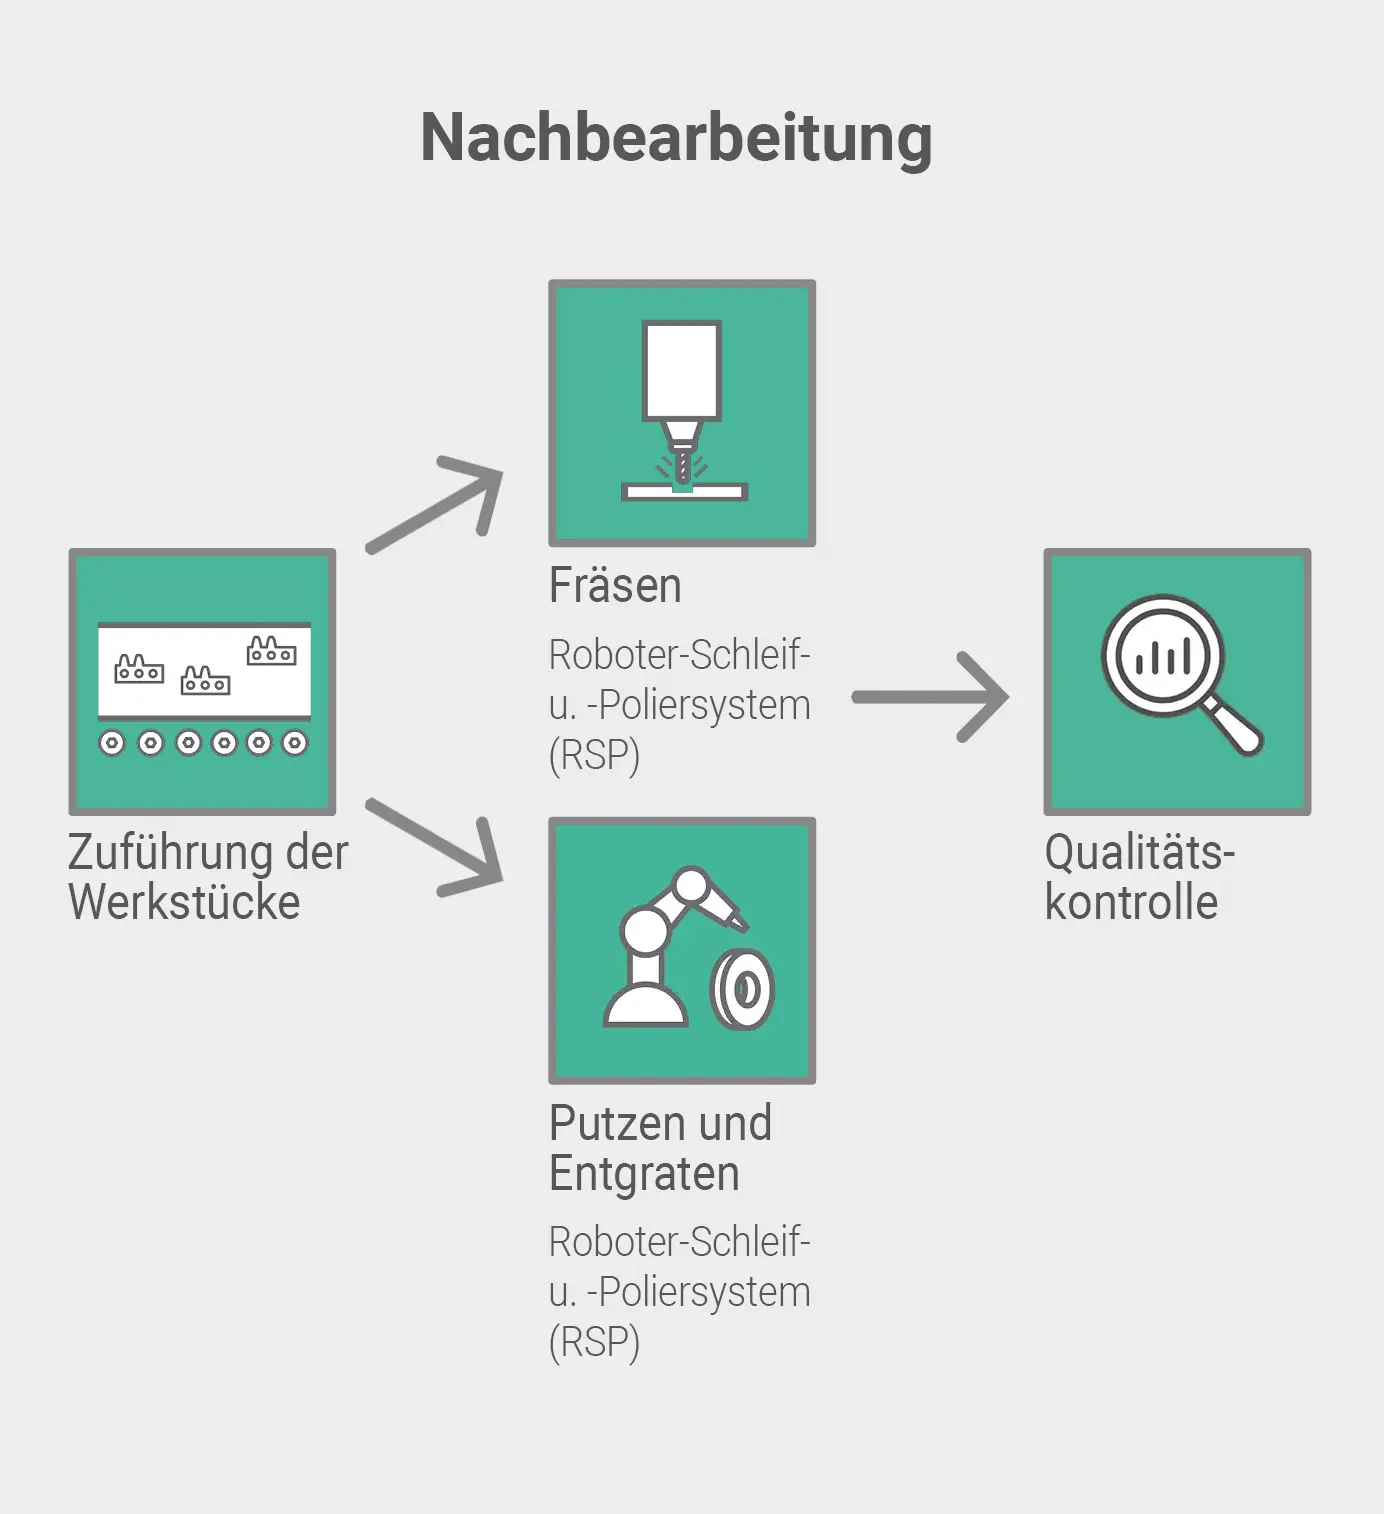
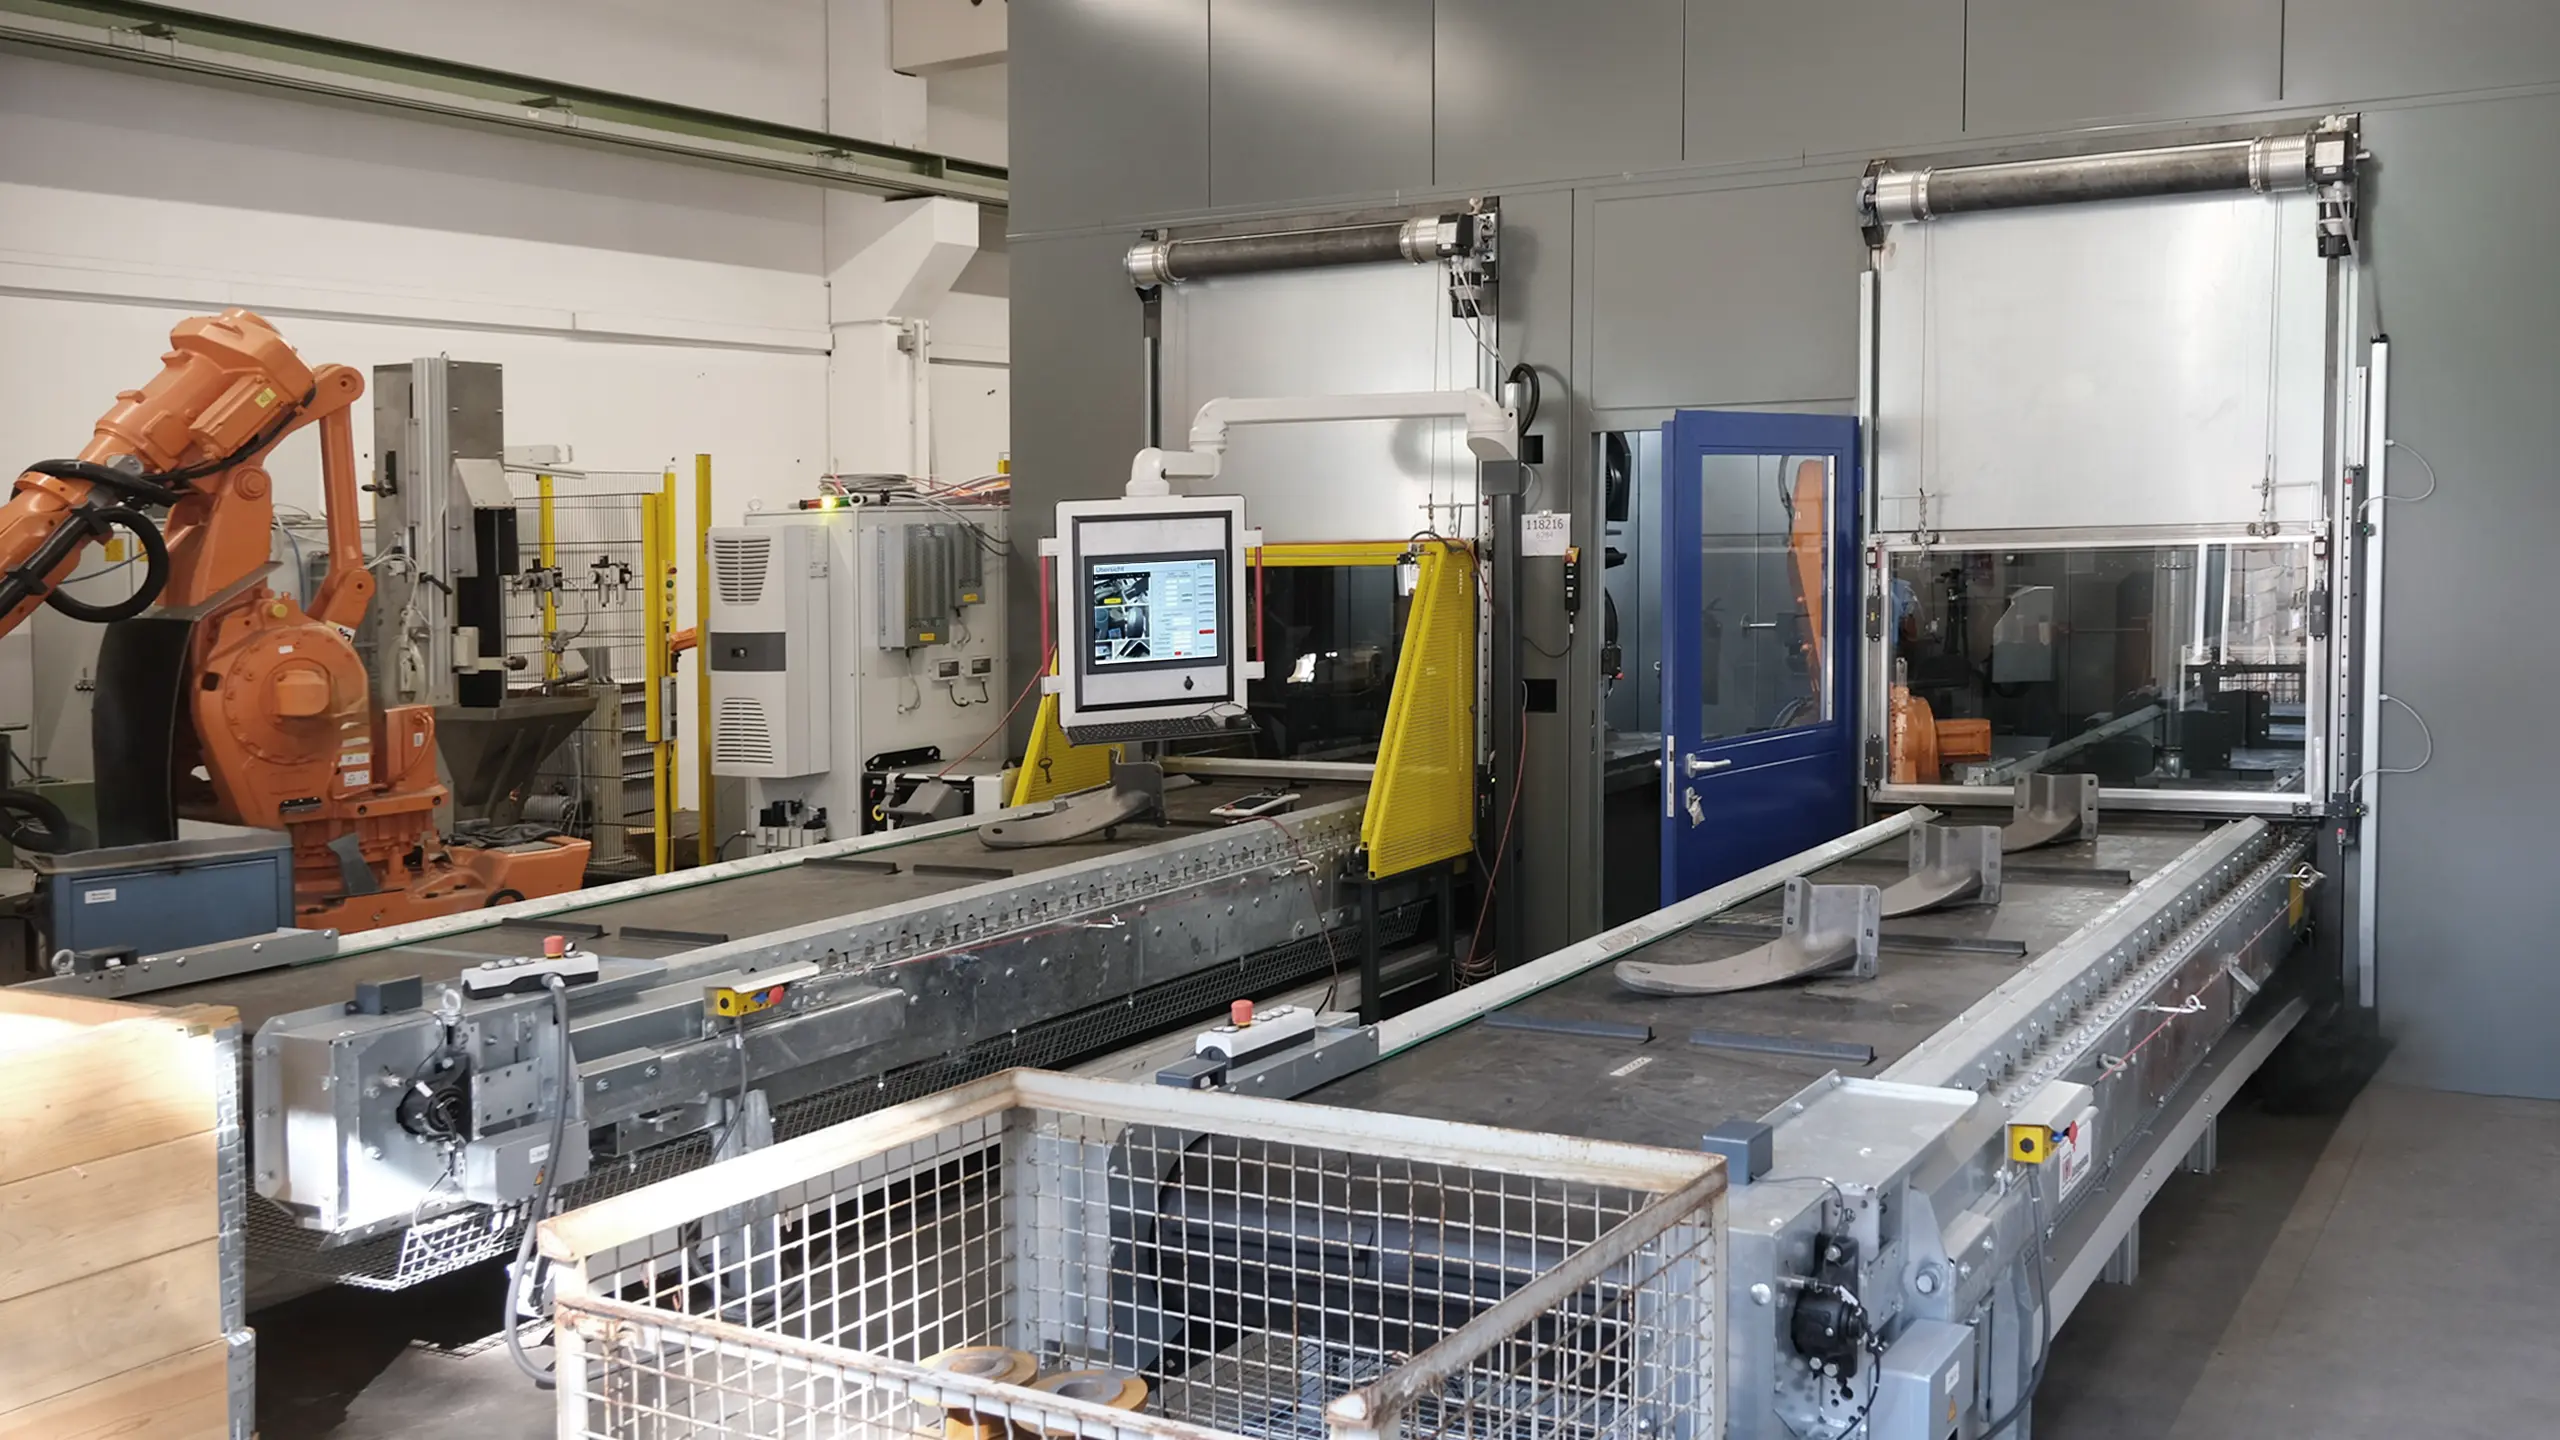
Die Werkstücke werden über Transportbänder zugeführt und nach der Bearbeitung wieder abtransportiert.
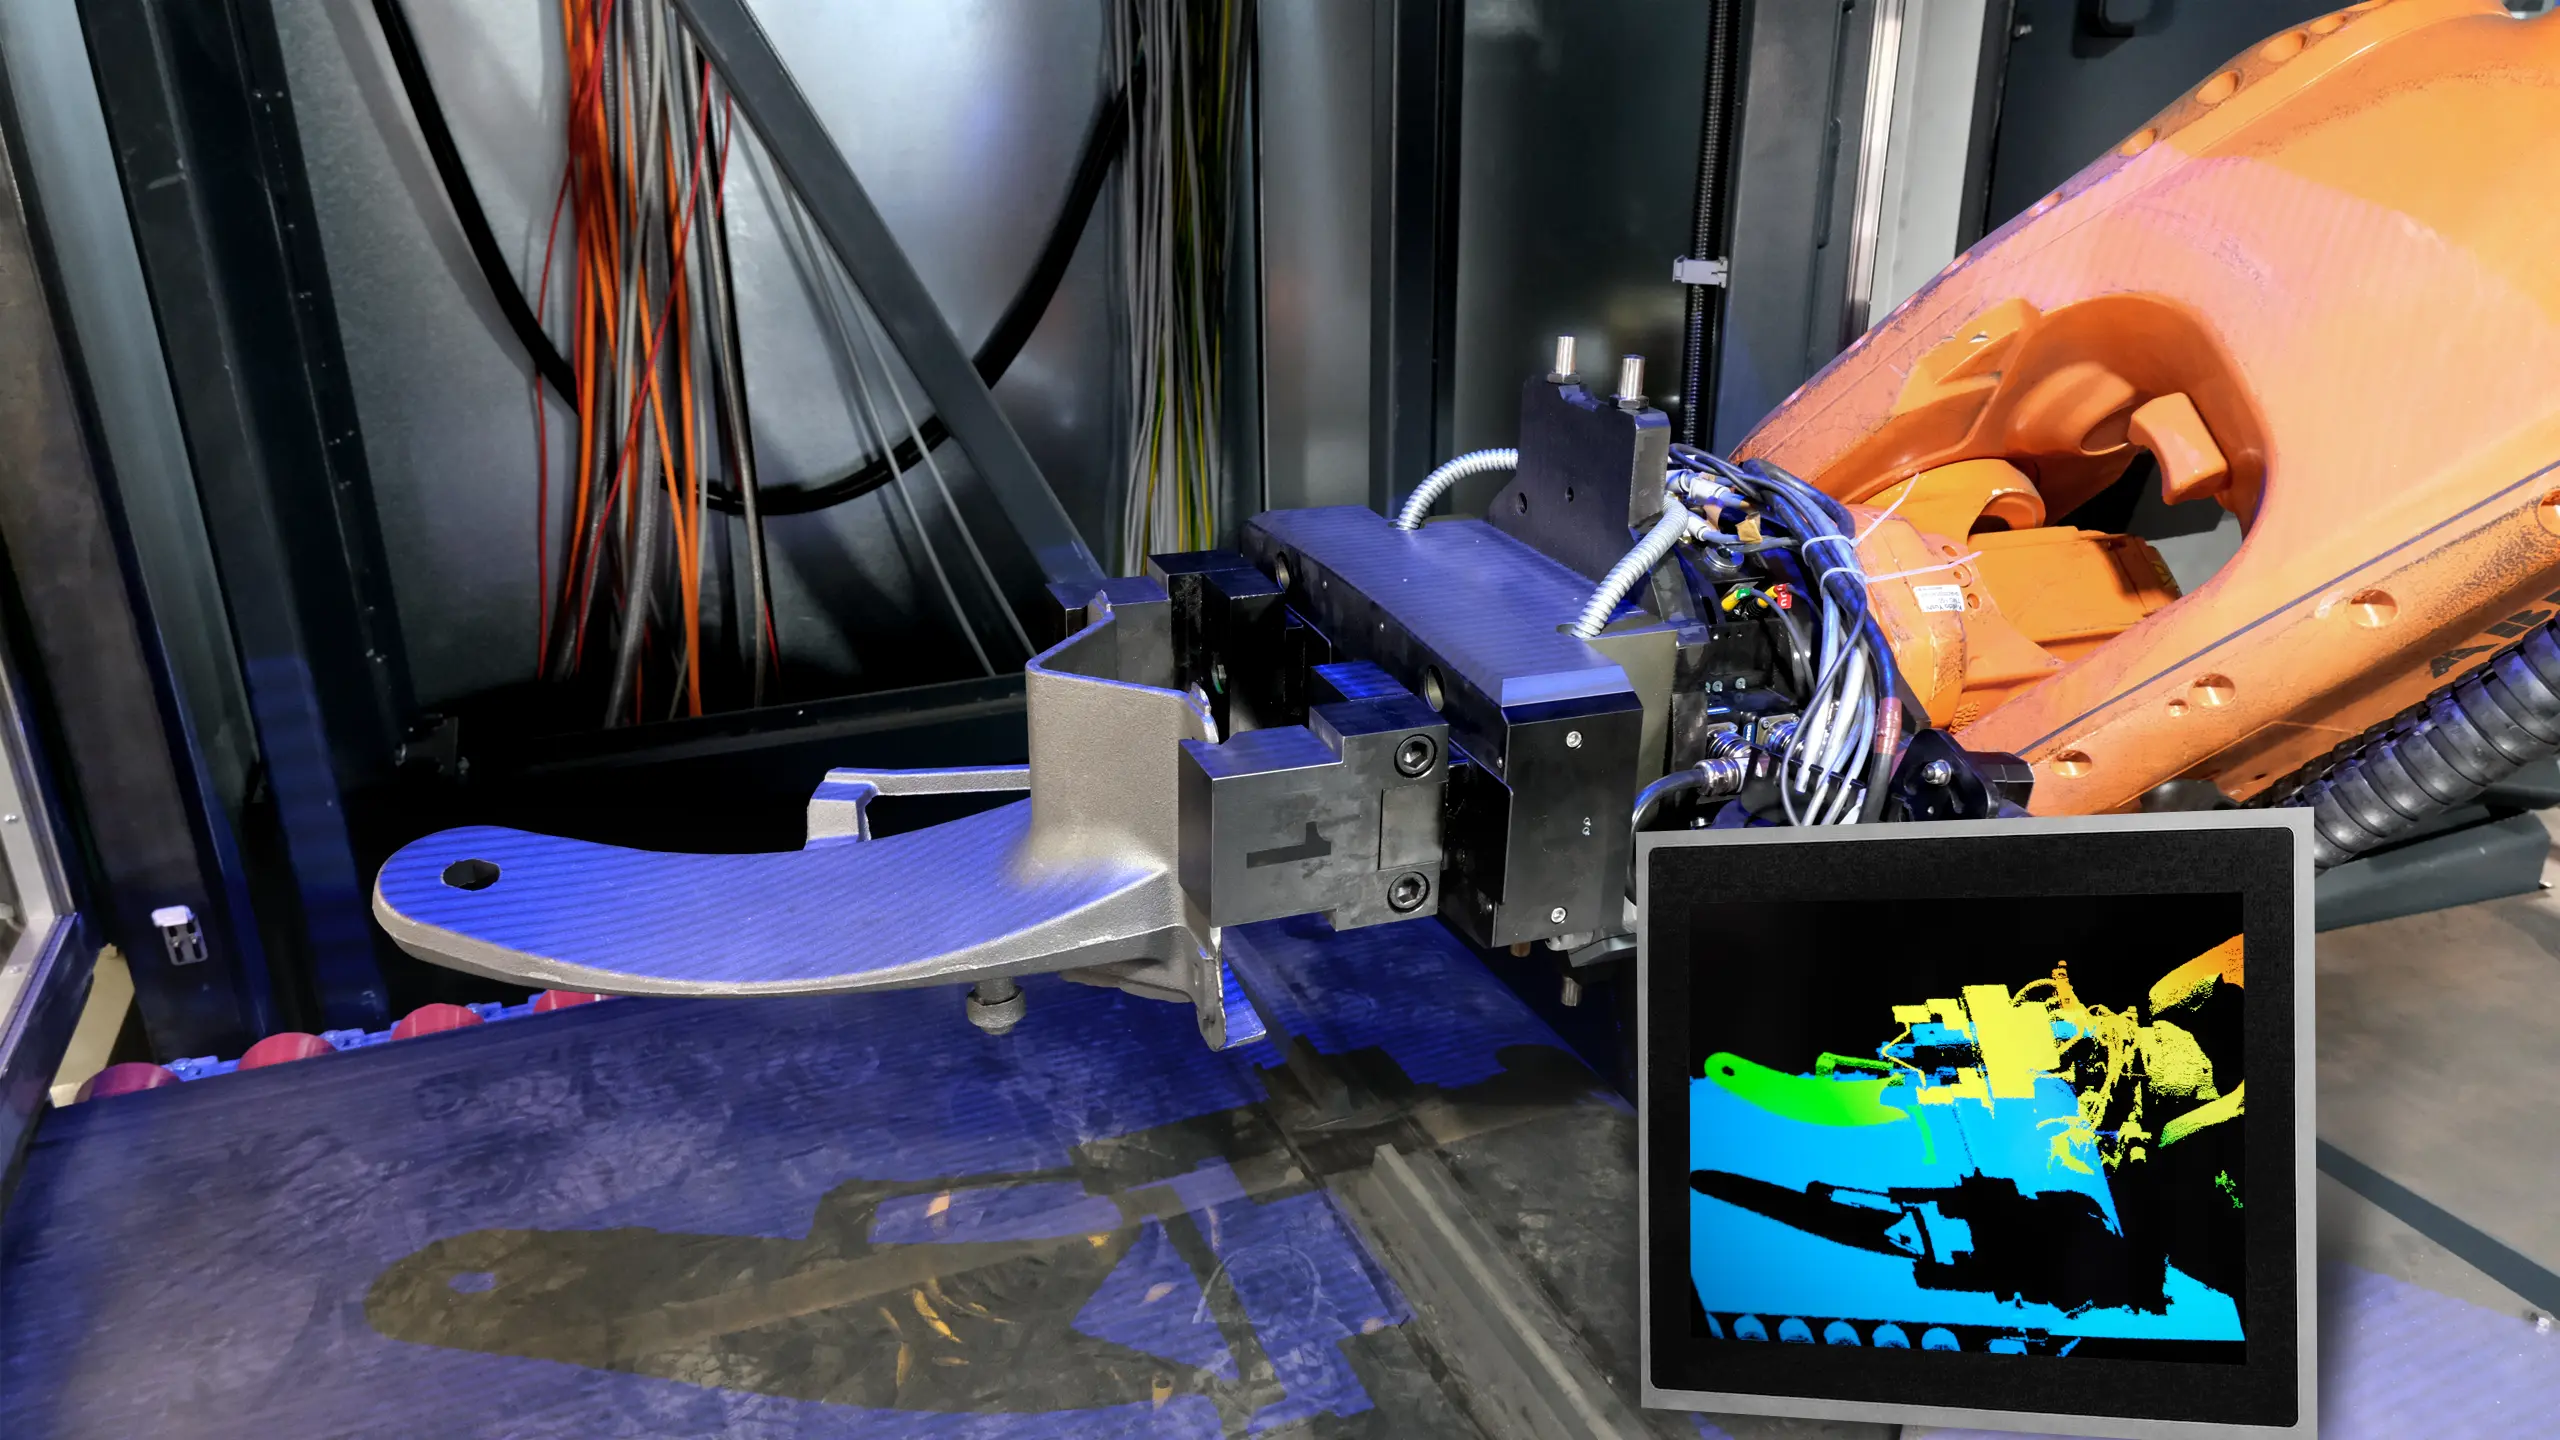
Ein in die Anlage integriertes Kamera-Messsystem vermisst die Lage der Werkstücke
und übergibt die Daten an den Bearbeitungsroboter. Dieser greift das Werkstück und führt es der
Bearbeitungsstation zu.
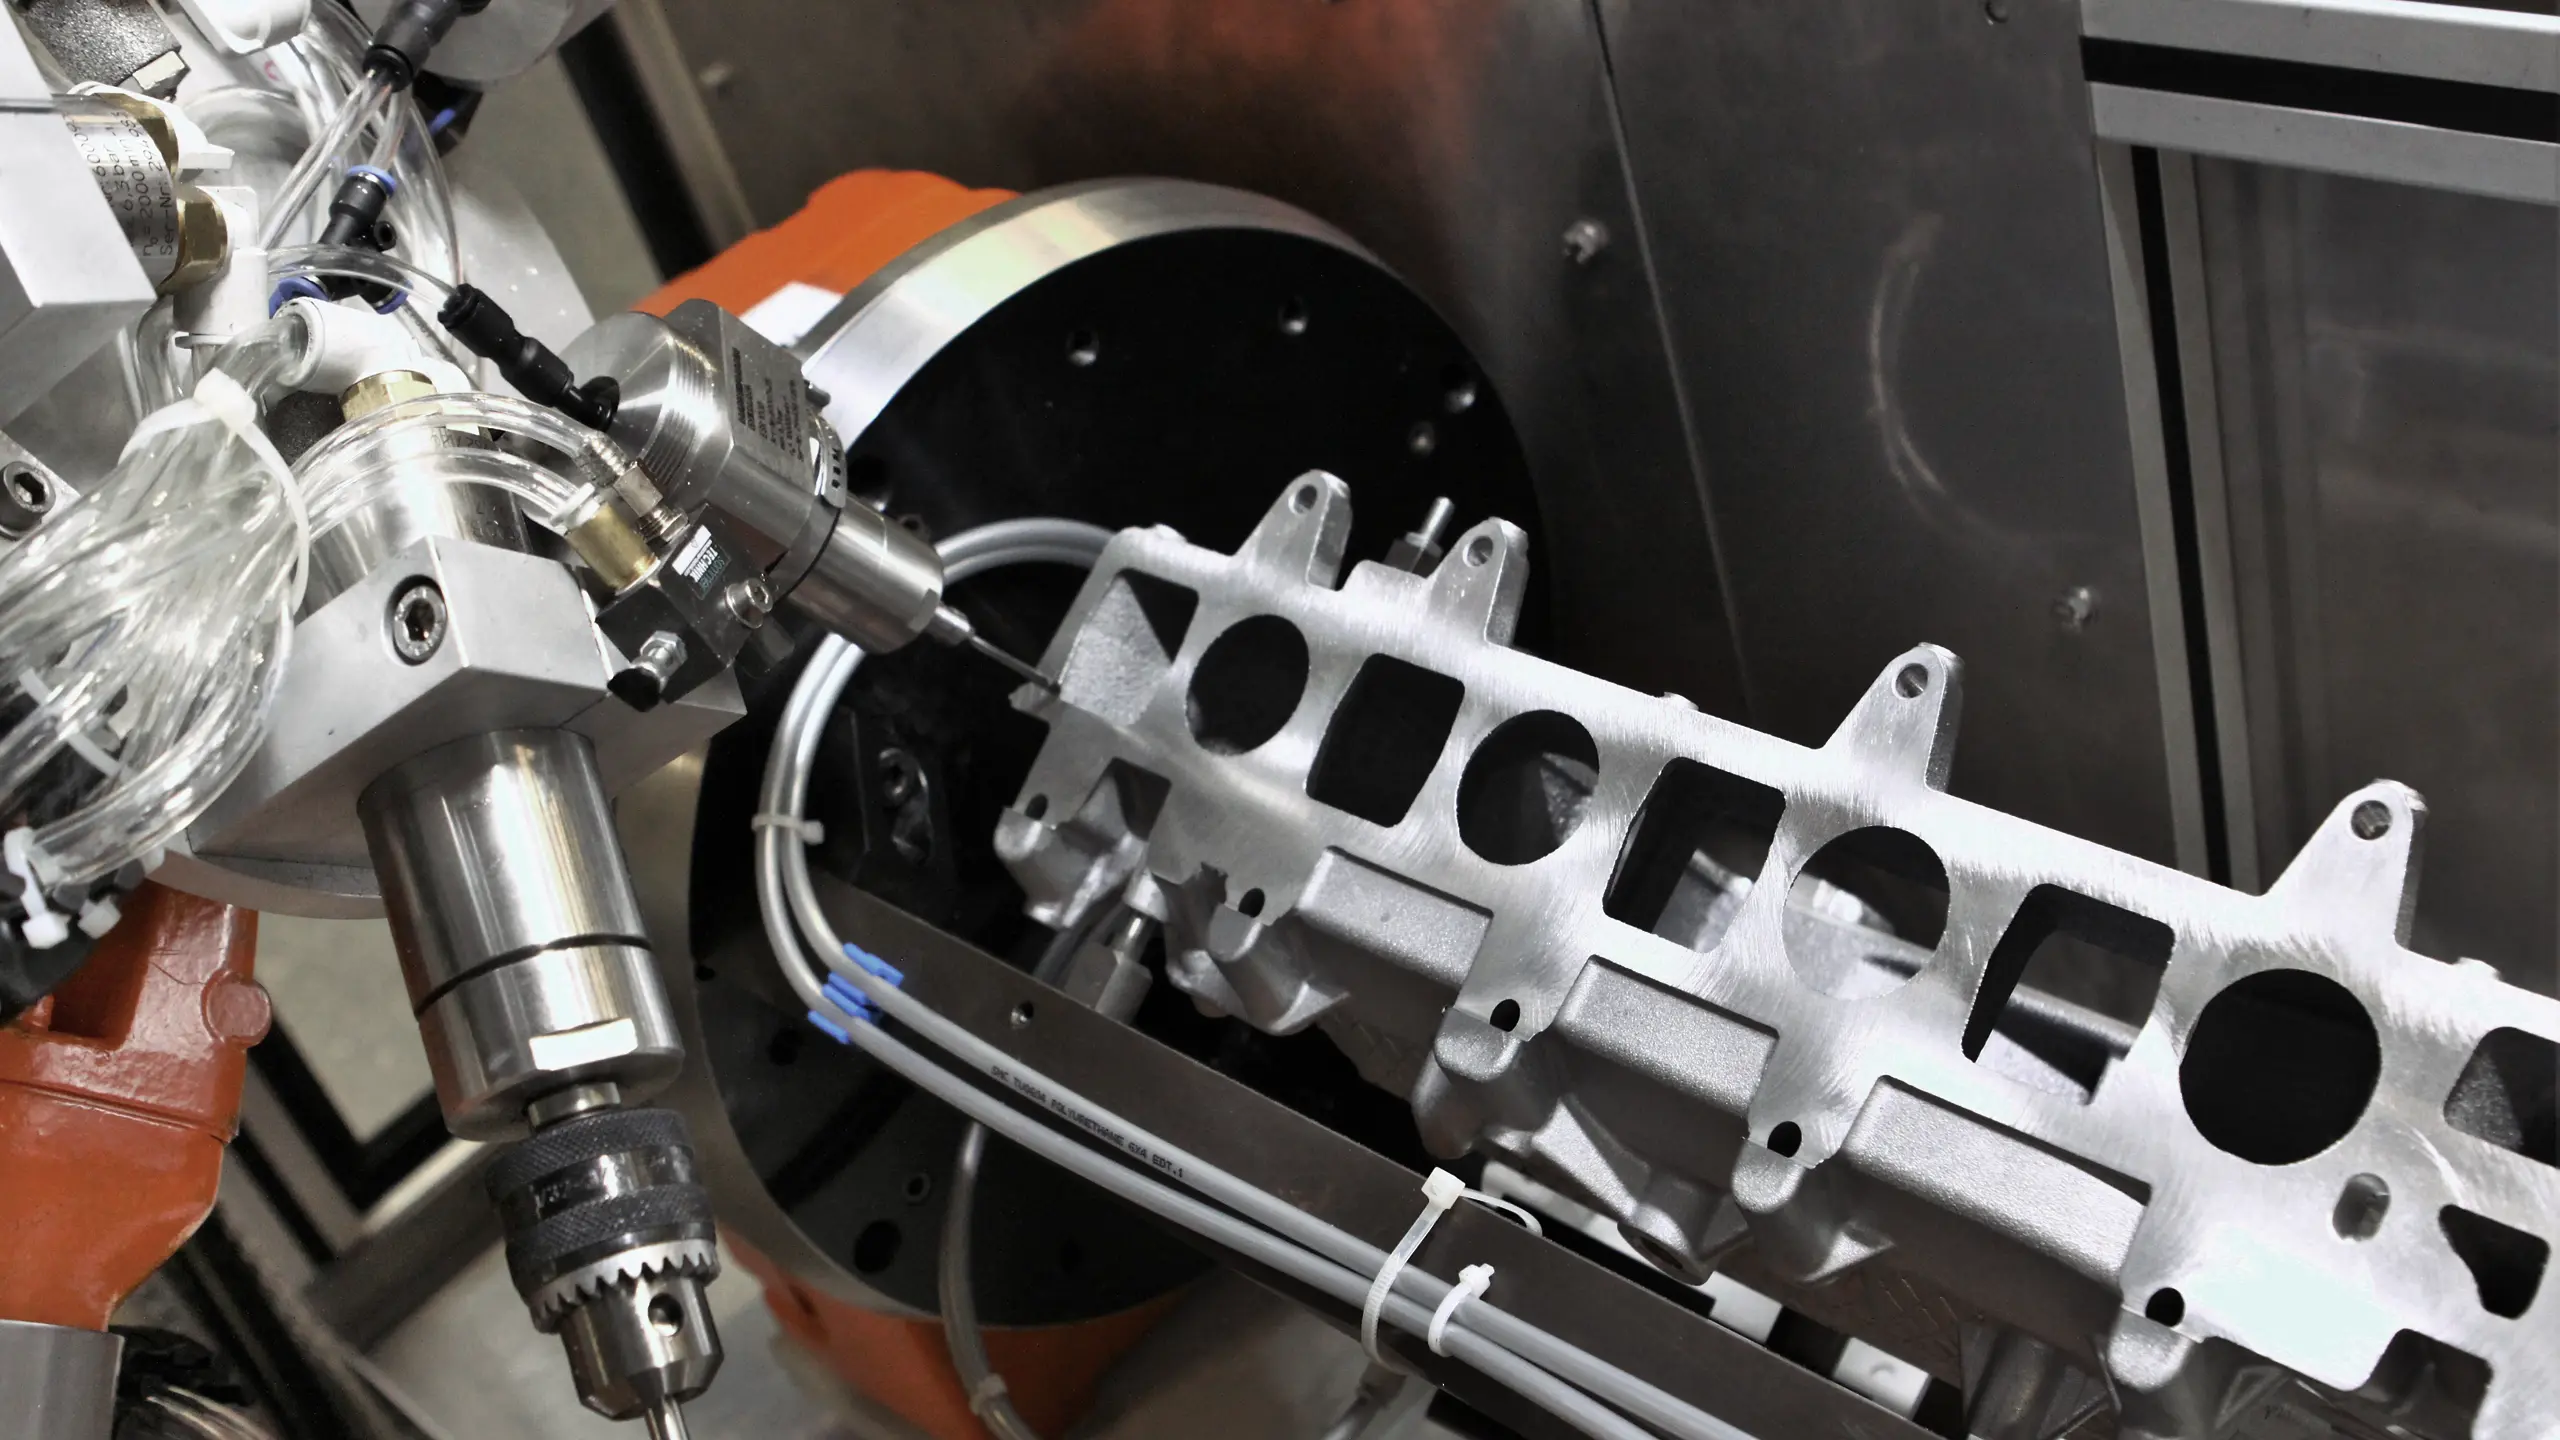
Fräsbearbeitung von Gußteilen
Die hier dargestellte Standard-Roboterzelle ist für die Bearbeitung von Kokillenguss konzipiert. Die kundenseitig zugeführten Werkstücke werden über CNC-Rundtisch mit einer Bearbeitungs- und einer Be- und Entladeposition aufgenommen. So können Be- und Entladung sowie Bearbeitung parallel erfolgen. Über eine zusätzliche, in die Robotersteuerung integrierte Drehachse wird das Werkstück während der Bearbeitung neu positioniert.
Auf einem Multi-Werkzeug-Kopf sind fünf Werkzeuge montiert, die abhängig von der Bearbeitung ausgewählt werden.

Putzen und Entgraten von Gussteilen
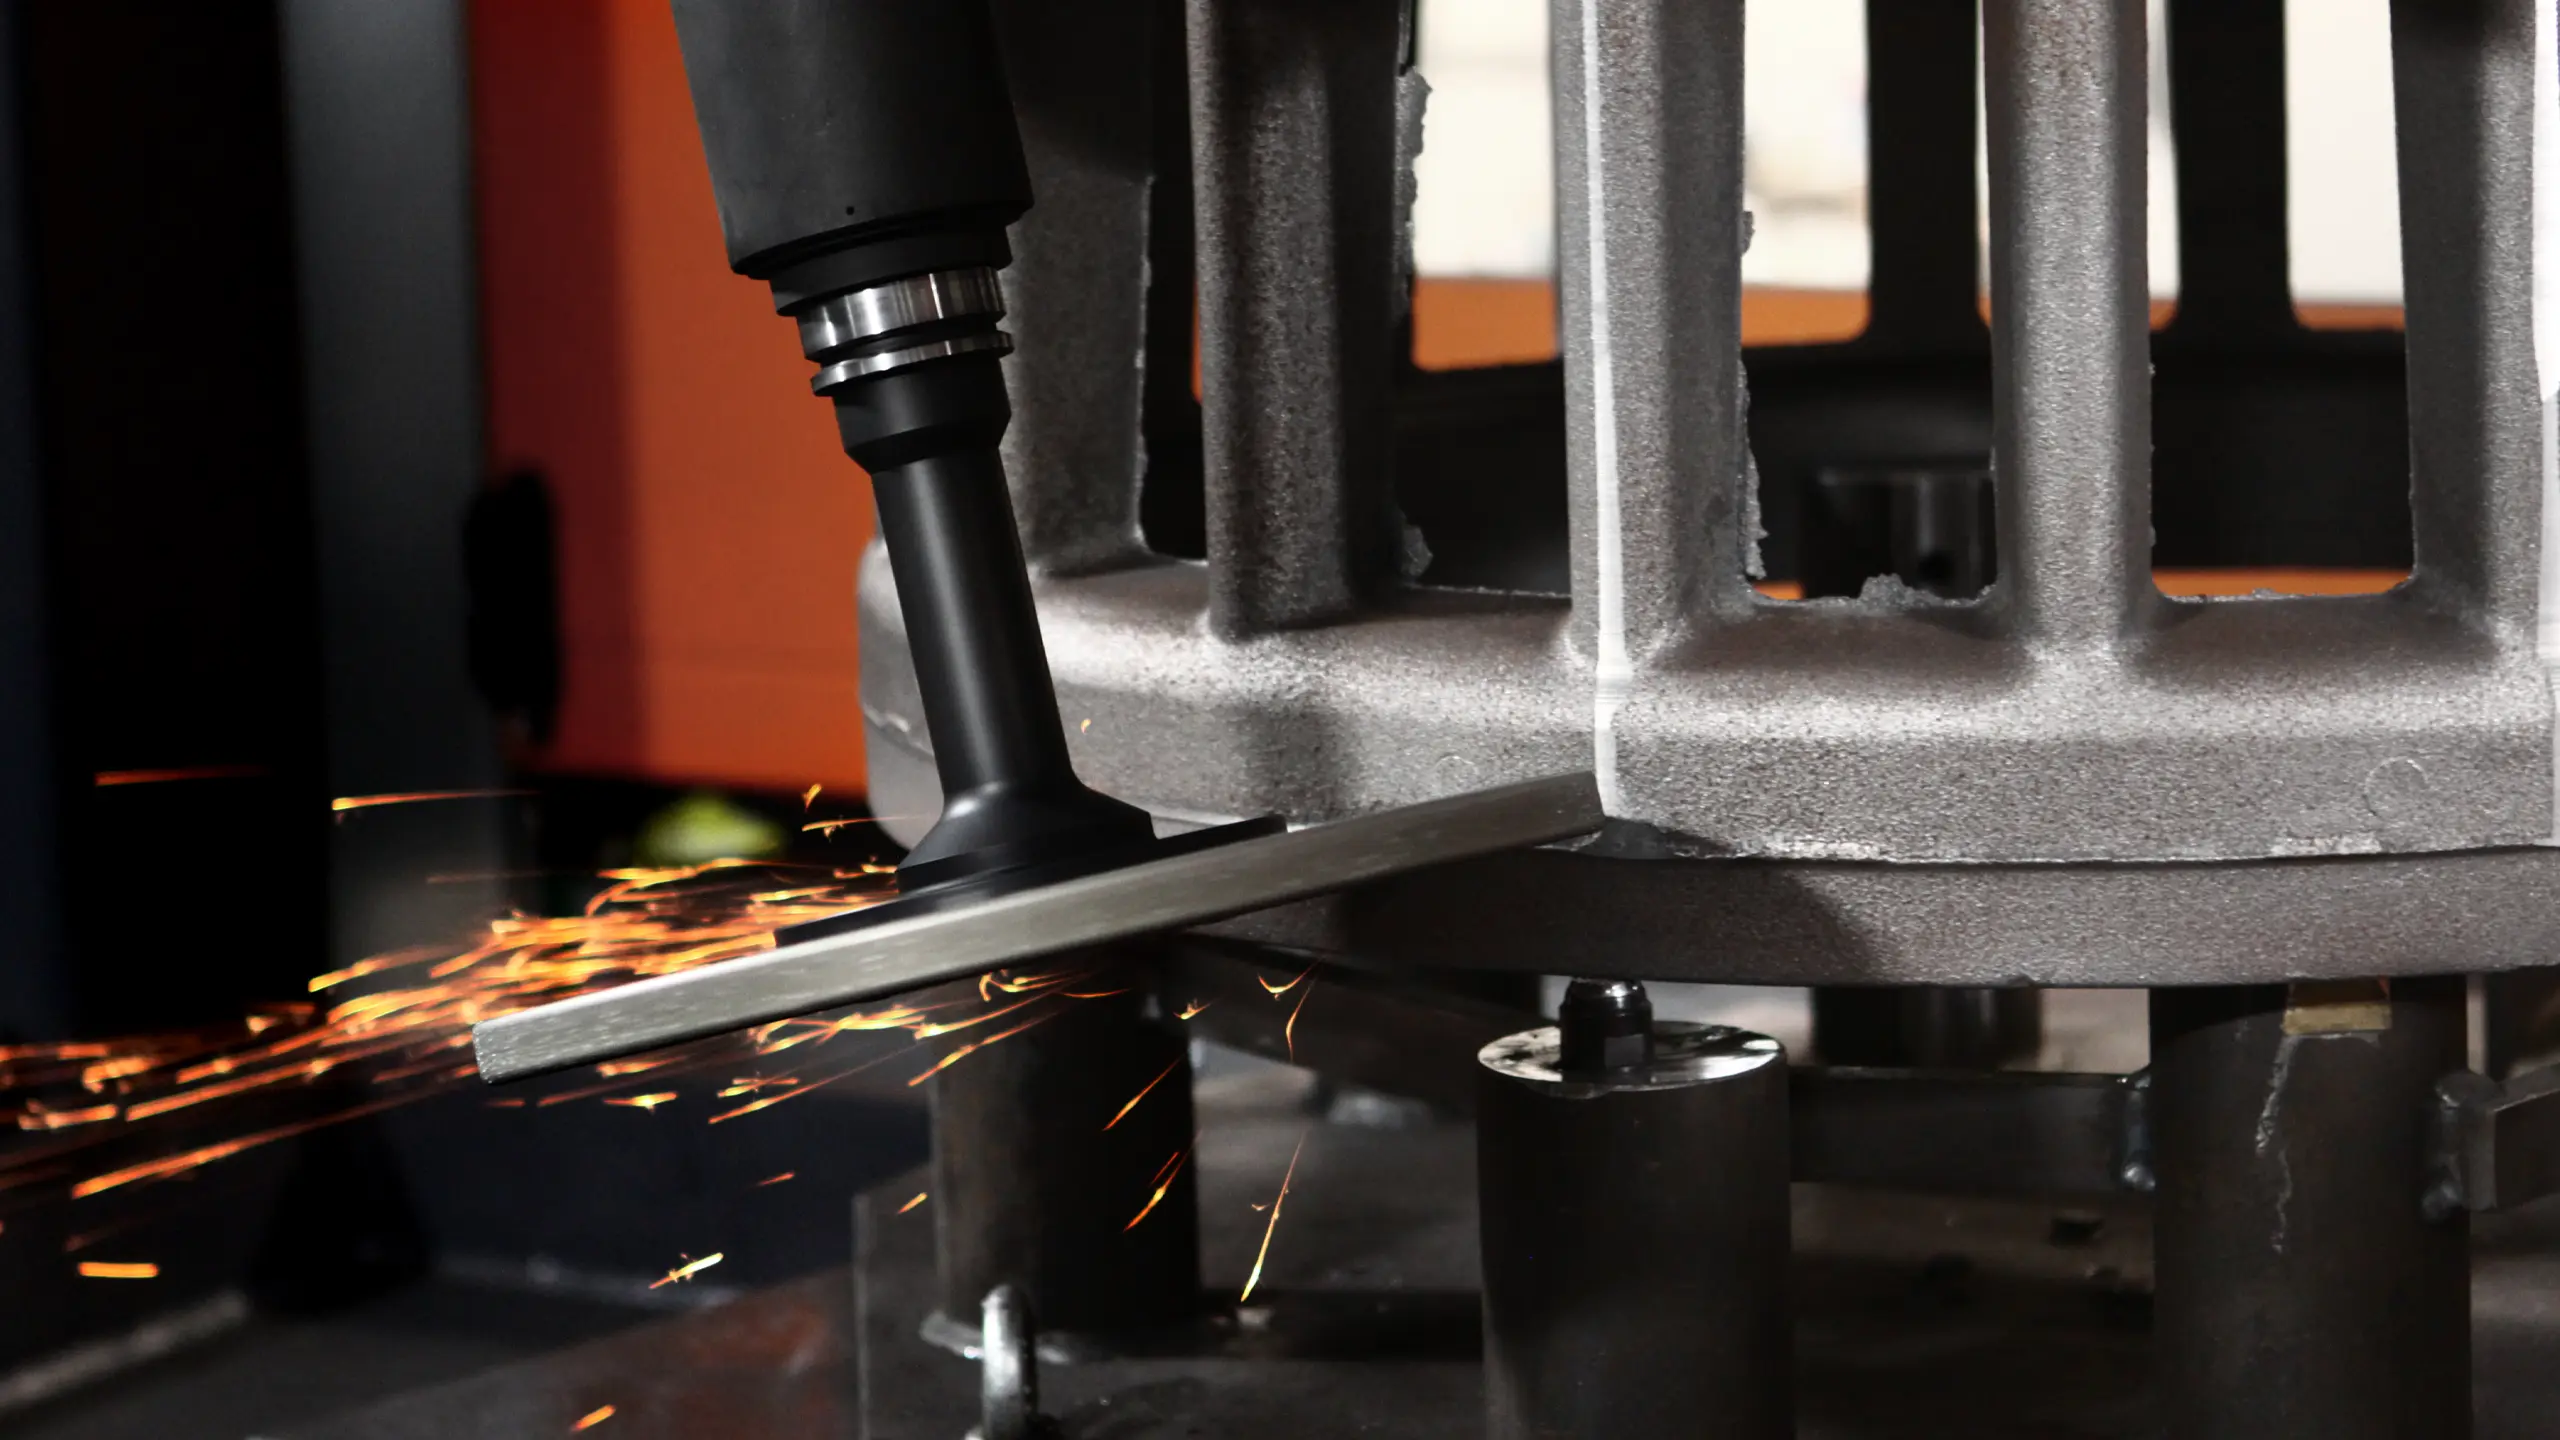
Die neu entwickelte, sehr universelle Roboterzelle ist für das Gussputzen und die Bearbeitung der Oberflächen von bis zu 100 kg schweren Werkstücken mit komplexen Geometrien konzipiert. Ziel der Bearbeitung ist der gleichmäßige Abtrag von mindestens 1 mm Materialdicke von der Gesamtoberfläche des zu bearbeitenden Werkstücks. Der Innovationsgehalt des hier vorgestellten Verfahrens liegt in der Kombination von Kraft-Momenten-Sensorik mit der Bearbeitung komplexer, 3D-definierter Oberflächen und einer orthogonal zur Oberfläche konstanten Kraftsteuerung bei gleichzeitiger Werkzeugverschleißkompensation.
Die 3D-Konstruktionszeichnungen der Werkstücke werden über eine CAM-Software eingelesen und notwendige Roboter-Bahnen offline programmiert, wobei die Werkzeugwege in sechs oder Mehr-Achsencodes berechnet werden. Die Herausforderung dieser Innovation lag bei der Nutzung abrasiver Werkzeuge, da sich nicht nur der Werkstückumfang, sondern auch der Durchmesser der Schleifscheibe bei der Bearbeitung verändert
Entgraten von großvolumigen Werkstücken
Die vollautomatisierte Roboterzelle ist zum Entgraten von großvolumigen Werkstücken – z. B. aus Grauguss – konzipiert. Das Werkstück wird zur Bearbeitung innerhalb der Fertigungsstelle auf einem CNC-Rundtisch positioniert. Die Rundtischachse ist vollständig in die Robotersteuerung integriert. Das Werkstück wird mit unterschiedlichen rotierenden Werkzeugen wie z. B. Schleifscheibe oder Fräser bearbeitet.
Ein Werkzeugwechsel wird in Abhängigkeit von der Bearbeitungsaufgabe getätigt und erfolgt aus einem Wechselmagazin heraus. Die Bearbeitung wird mittels Offline-Programmierung – z. B. über RobotStudio – vorbereitet. Der Roboter ist mit einer Kraft-Momenten-Sensorik ausgestattet, so dass eine nahezu übergangslose Bearbeitung von Konturverläufen möglich ist. Dank zusätzlicher Messtechnik kann diese Roboterzelle als Turn-Key-Solution angeboten werden.
Qualitätskontrolle von Gussteilen
Mit Hilfe von Kameras oder mechanischen Tastern können die Werkstücke vor bzw. nach der Bearbeitung vermessen und so das Bearbeitungsprogramm beeinflusst werden.
Anwendungsbeispiele:
- 3D-Vermessen mit Messtaster
- 3D-Vermessen mit Kamera
- Kompensation von Werkstücktoleranzen durch Kameramesssystem
- Kamera-Messsystem mit grafischer Schnittstelle für Teilevermessung
Zurück zu den Lösungen