


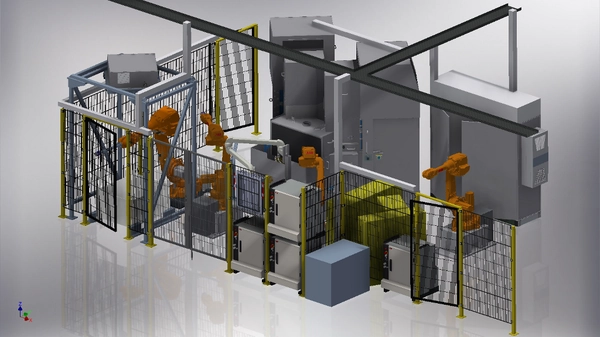
La prise en main
Grâce à un système de caméras haute résolution – dans ce cas, Keyence – la position des pièces, qui sont placées de manière désordonnée dans un conteneur à claire-voie ou une caisse de berger, est détectée et transmise au robot de manutention.
- Mise à disposition et alimentation de pièces désordonnées avec bin-picking à partir de deux boxes KLT
- Stations d’accueil pour conteneurs KLT avec positionnement répétitif via des butées
- Robot de bin picking ABB
- Pince double avec deux préhenseurs magnétiques à force magnétique réglable pour le retrait des pièces d’une boîte KLT
- Vision robotique 3D
- Station de retournement et de centrage commandée par caméra
- Reconnaissance de la position 3D via un système de mesure par caméra haute résolution
- Calcul automatique de la trajectoire optimale du robot
- Pince robotique spéciale selon la pièce à usiner
- Robot de chargement avec force magnétique réglable pour charger et décharger la ponceuse et charger la station de nettoyage et de séchage