


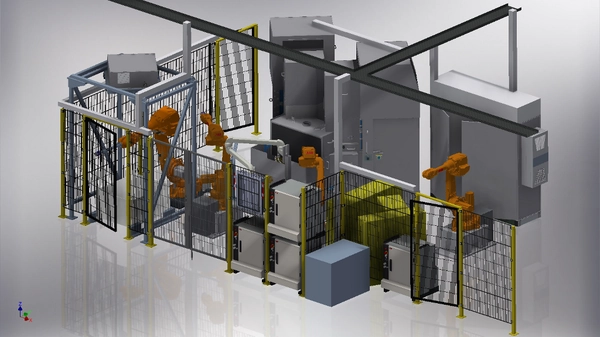
Metiendo la mano en la caja
Un sistema de cámaras de alta resolución -en este caso de Keyence- reconoce la posición de las piezas, que yacen desordenadas en una caja de malla o un cajón de pastor, y transmite esta información al robot de manipulación.
- Aprovisionamiento y alimentación de piezas desorganizadas con bin-picking de dos cajas KLT
- Estaciones de acoplamiento para contenedores KLT con posicionamiento repetible mediante topes
- Robot de recogida de contenedores ABB
- Pinza doble con dos pinzas magnéticas de fuerza magnética regulable para extraer piezas de la caja KLT
- Visión robótica 3D
- Estación de giro y centrado controlada por cámara
- Detección de posición 3D mediante sistema de medición con cámaras de alta resolución
- Cálculo automático de la trayectoria óptima del robot
- Pinza robótica especial en función de la pieza
- Robot de carga con fuerza magnética regulable para cargar y descargar la lijadora y cargar la estación de limpieza y secado