


RAA | La automatización del proceso del sistema de endurecimiento de las piezas de las cizallas de jardín se realiza en dos pasos:
Paso 1: Alimentar las tijeras de jardinería en bruto
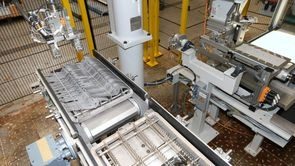
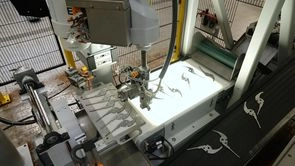
Las piezas se alimentan mediante Berger Feeder con tres cintas de alimentación conectadas y control por cámara. El Robot 1 retira las piezas del Berger Feeder y las carga en la estación de giro y carga. La estación de giro y carga está equipada con dos pinzas paralelas Schunk para coger dos piezas de cizalla de jardín.
Paso 2: Automatización de un sistema de endurecimiento
El Robot 2 está equipado con una pinza con un dispositivo de inclinación de 90° para recoger las piezas planas de la estación de giro e inserción y colocarlas en posición vertical en los casetes del almacén, delante del horno de temple, en dos filas, una tras otra.
La célula robotizada está equipada con una cinta transportadora de alimentación delante del sistema de endurecimiento, dos dispositivos de elevación fijos, dos torres de almacén, una estación de carga que incluye un sistema de medición para determinar/medir la posición de carga, así como cintas transportadoras de entrada y salida.