


Procesado de superficies controlado por robot de piezas fundidas geométricamente complejas con detección de contornos 3D y tecnología inteligente de sensores de fuerza-par
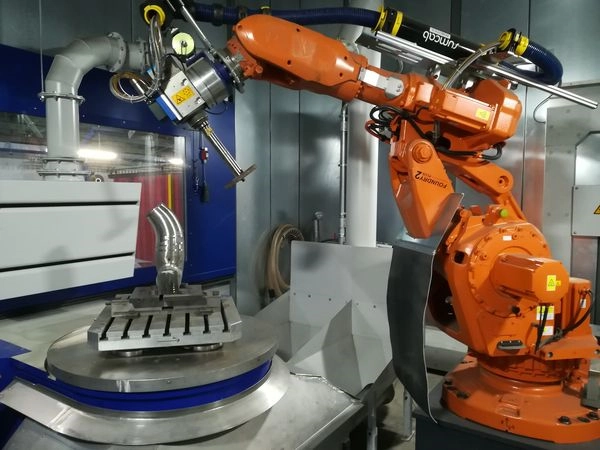
La célula robotizada de nuevo desarrollo y gran universalidad está diseñada para el pulido de fundición y mecanizado de superficies de piezas de hasta 100 kg de peso con geometrías complejas. El objetivo del proceso de mecanizado es eliminar uniformemente al menos 1 mm de espesor de material de toda la superficie de la pieza a mecanizar (por ejemplo, accesorios de tuberías de la industria petroquímica o piezas de motores de la industria petroquímica): Accesorios de tuberías de la industria petroquímica o piezas de motores de la industria del automóvil).
La pieza que se va a procesar se fija en una mesa giratoria con un sistema de sujeción de palets y se lleva así a la posición de procesamiento. En la mesa giratoria se colocan dos palés en una posición de 180°. Mientras se procesa la primera pieza en la célula robotizada, se puede sujetar la siguiente pieza en el segundo sistema de sujeción de palets de la mesa giratoria. La mesa giratoria hace girar la pieza que se va a procesar en la célula robotizada y coloca el palet en la posición correcta con un sistema de sujeción de punto cero en una segunda mesa giratoria CNC dentro de la célula robotizada. Esta mesa giratoria con la paleta sujeta y la pieza sobre ella es controlada por el robot industrial de 6 ejes como un séptimo eje libremente programable, permitiendo así posiciones óptimas de procesamiento e intervención.
El robot de mecanizado está equipado con un husillo compacto de alto rendimiento refrigerado por agua, que garantiza una accesibilidad óptima a la pieza junto con la mesa giratoria CNC adicional. Un sensor de fuerza-par integrado en la pinza del robot controla con precisión la fuerza de contacto de la herramienta sobre la pieza, de modo que también se pueden realizar operaciones de mecanizado sensibles a la fuerza sobre la pieza. Esto permite un mecanizado integral totalmente automatizado de geometrías complejas.
Debido a las propiedades del material de los aceros de alta aleación de las piezas, para el mecanizado se utilizan herramientas resistentes al desgaste, en este ejemplo, muelas abrasivas. Sin embargo, el sistema también puede funcionar universalmente con otras herramientas, por ejemplo, fresas. Por esta razón, el husillo de rectificado/fresado está equipado con un sistema de cambio de herramientas con hasta 132 herramientas, que sustituye las herramientas desgastadas por herramientas hermanas y garantiza un proceso de producción continuo durante muchas horas. El mecanizado de una pieza requiere tres cambios de herramienta en esta aplicación.
La tecnología de sensores de fuerza-par se utiliza desde hace varios años en el campo de la robótica para el mecanizado sin fisuras de contornos de piezas indefinidos o variables y el control de fuerza-presión constante en procesos de mecanizado. El contenido innovador del proceso que aquí se presenta reside en la combinación de la tecnología de sensores de fuerza-par con el mecanizado de superficies complejas definidas en 3D y un control de fuerza constante ortogonal a la superficie con compensación simultánea del desgaste de la herramienta. Los planos de diseño en 3D de las piezas se leen a través del software CAM y las trayectorias necesarias del robot se programan fuera de línea, con lo que las trayectorias de la herramienta se calculan en códigos de seis o varios ejes.
El reto de esta innovación residía en el uso de herramientas abrasivas, ya que durante el mecanizado no sólo cambia la circunferencia de la pieza, sino también el diámetro de la muela abrasiva. Programando y enlazando inteligentemente el software CAM con el sistema de sensores de fuerza-par, conseguimos lo que incluso el fabricante del software creía imposible. Con la ayuda de esta interconexión y en combinación con un sistema de medición de muelas 3D, el robot utiliza diferentes herramientas abrasivas para mecanizar superficies complejas con gran arranque de material de forma sensible a la fuerza. Cuando se alcanza un diámetro de muela predefinido, la herramienta se sustituye automáticamente mediante un sistema de cambio de herramienta integrado en la pinza.
La combinación del control de fuerza y la programación CAM de la geometría de la pieza y las trayectorias del robot asociadas es especialmente necesaria para las piezas de fundición con grandes dimensiones y las desviaciones resultantes. Las desviaciones de las piezas reales respecto al plano pueden ascender a varios milímetros. Por ello, la pieza se mide adicionalmente en puntos de referencia determinados antes del mecanizado mediante un sensor de distancia láser acoplado al brazo del robot. Los puntos de medición así determinados se incluyen en el cálculo de las trayectorias como valores de corrección de la geometría de la pieza. A continuación, el control real de la trayectoria se controla mediante la fuerza.