


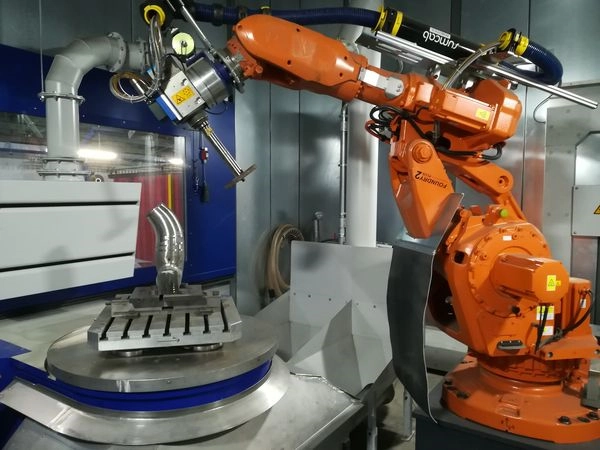
Traitement de surface robotisé de pièces moulées à géométrie complexe avec détection de contour 3D et capteurs de force et de couple intelligents
Cette cellule robotisée récemment développée et très universelle est conçue pour l’ébarbage et le traitement de surface de pièces pesant jusqu’à 100 kg et présentant des géométries complexes. L’objectif du traitement est d’enlever uniformément au moins 1 mm d’épaisseur de matériau de la surface totale de la pièce à traiter (exemples : Raccords de tuyaux dans la pétrochimie ou pièces de moteur dans l’industrie automobile).
La pièce à usiner est fixée sur un plateau circulaire à l’aide d’un système de serrage de palettes et est ainsi placée en position d’usinage. Deux palettes sont placées à 180° sur le plateau circulaire. Pendant que la première pièce est usinée dans la cellule robotisée, la pièce suivante peut être serrée dans le deuxième système de serrage de palettes sur la table circulaire. Le plateau circulaire tourne la pièce à usiner dans la cellule robotisée et positionne la palette en position correcte avec un système de serrage à point zéro sur un deuxième plateau circulaire CNC à l’intérieur de la cellule robotisée. Ce plateau circulaire avec la palette serrée et la pièce à usiner placée dessus est commandé par le robot industriel à 6 axes comme septième axe librement programmable et permet ainsi des positions d’usinage et d’intervention optimales.
Le robot d’usinage est équipé d’une broche compacte haute performance refroidie par eau, qui garantit une accessibilité optimale à la pièce à usiner en combinaison avec la table circulaire CNC supplémentaire. Grâce à un capteur de force et de couple intégré dans la pince du robot, la force de pression de l’outil sur la pièce est réglée avec précision, ce qui permet d’effectuer des usinages sensibles à la force sur la pièce. Cela permet un usinage rotatif entièrement automatisé de géométries complexes.
En raison des propriétés matérielles des aciers fortement alliés des pièces à usiner, l’usinage se fait avec des outils qui s’usent – dans ce cas exemplaire, des meules. Mais le système peut également fonctionner de manière universelle avec d’autres outils, par exemple des outils de fraisage. C’est pourquoi la broche de rectification/fraisage est équipée d’un système de changement d’outils comprenant jusqu’à 132 outils, qui remplace les outils usés par des outils jumeaux et assure un processus de production continu pendant de nombreuses heures. Dans cette application, l’usinage d’une pièce nécessite trois changements d’outils.
Les capteurs force-moment sont utilisés depuis plusieurs années dans le domaine de la robotique pour l’usinage sans transition de pièces aux contours indéfinis ou variables et le contrôle de la pression à force constante dans les processus d’usinage. Le caractère innovant du procédé présenté ici réside dans la combinaison de capteurs de force et de couple avec l’usinage de surfaces complexes définies en 3D et un contrôle de force constant orthogonal à la surface, tout en compensant l’usure de l’outil. Les dessins de conception 3D des pièces sont lus par un logiciel de FAO et les trajectoires de robot nécessaires sont programmées hors ligne, les trajectoires d’outil étant calculées en codes six axes ou plus.
Le défi de cette innovation résidait dans l’utilisation d’outils abrasifs, car non seulement la circonférence de la pièce à usiner, mais aussi le diamètre de la meule varient au cours de l’usinage. En programmant intelligemment et en reliant le logiciel de FAO au capteur de force et de couple, nous avons réussi ce que même le fabricant du logiciel pensait impossible. Grâce à cette mise en réseau et en combinaison avec un système de mesure de meule 3D, le robot traite des surfaces complexes avec un enlèvement de matière important en utilisant différents outils abrasifs et en étant sensible à la force. Lorsqu’un diamètre de meule prédéfini est atteint, l’outil est automatiquement remplacé par un système de changement d’outil intégré au préhenseur.
La combinaison du contrôle d’effort et de la programmation FAO de la géométrie de la pièce et des trajectoires de robot associées est particulièrement nécessaire pour les pièces moulées de grandes dimensions et les écarts qui en résultent. Les écarts entre les pièces réelles et le plan peuvent atteindre plusieurs millimètres. La pièce est donc en outre mesurée avant l’usinage à l’aide d’un capteur de distance laser fixé sur le bras du robot à des points de référence prédéfinis. Les points de mesure ainsi déterminés sont pris en compte dans le calcul des trajectoires en tant que valeurs de correction de la géométrie de la pièce. La commande de trajectoire proprement dite s’effectue ensuite en fonction de la force.